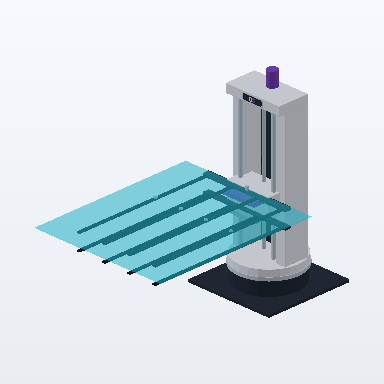
유리기판 이송로봇
m01-02-glass-substrate-transfer-robotM 디스플레이무료 키리스 · CC0-1.0 / MITIDTA AAS v3.0.1 · DS2 v2
유리기판 이송로봇 — 바닥 앵커 볼트 관통홀이 있는 중량 베이스와 360도 선회 턴테이블 컬럼(Theta 회전 관절), 컬럼 양측 가이드를 따라 승강하는 고강성 수직 Z축 리프트 캐리지(상하 승강 스트로크 관절), 캐리지에 장착된 신축 링크 암(암 신축 관절)과 장축 탄소섬유(CFRP) 멀티 타인 트윈 포크 핸드(진공 흡착 패드 중공 보어 및 광학 기판 감지 센서 내장)를 갖춘 유리기판 이송로봇입니다. (M 디스플레이) 무료 키리스(CC0-1.0) 3D 산업 설비 모델. 치수 1.5m × 1.99m × 2.52m, 관절 3축, GLB·ZIP·IDTA v3.0.1 AASX·DS2 제어 코드 제공.
다운로드 (로그인·API 키 불필요 · 상업/AI 활용 허용)
기술 사양 및 메타데이터
| 모델 ID | m01-02-glass-substrate-transfer-robot |
|---|---|
| 산업 분류 | M 디스플레이 |
| 외형 치수 (W × H × D) | 1.5m × 1.99m × 2.52m |
| 구동 관절 | 3축 (theta_rotation, z_lift_stroke, upper_fork_extension) |
| 연결 포트 | mount, turntable, shoulder, work, auxiliary, supply |
| 라이선스 | 3D 형상/데이터 CC0-1.0 · 소스 코드 MIT (저장·상업·AI 학습 허용, 키리스) |
| 릴리스 버전 | 2026.11.15 |
| 범위 안내 | DISPLAY_PREVIEW — 시각화·디지털 트윈·시퀀스 설계 참조용(실물 PLC 안전 검증 아님) |
같은 분류(M 디스플레이)의 다른 3D 설비
 유리기판 카세트m01-01-glass-substrate-cassette
 에어플로팅 이송장치m01-03-air-floating-conveyor
 기판 얼라이너m01-04-substrate-aligner
 디스플레이 대면적 유리기판 카세트 다단 스토커m01-05-cleanroom-glass-cassette-dense-stocker
 대면적 PECVDm02-01-large-area-pecvd
 대면적 PVD 스퍼터m02-02-large-area-pvd-sputter
 패널 코터 디벨로퍼m02-03-panel-coater-developer
 패널 노광기m02-04-panel-lithography-exposer