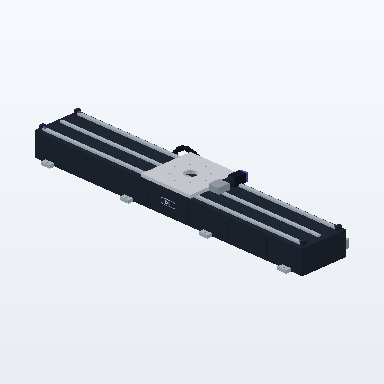
로봇 이동 레일
a02-01-robot-railA 공통 자동화와 가공무료 키리스 · CC0-1.0 / MITIDTA AAS v3.0.1 · DS2 v2
로봇 이동 레일 — 3.40×0.68×0.28m 용접 강구조 베드(8×Ø0.022 레벨링 앵커 구멍) 위 좌우 중하중 LM 가이드·헬리컬 랙앤피니언 구동계와 Ø0.14 보어·8×Ø0.018 관통 라이저 상판(y=0.34m)을 갖춘 로봇 주행 7축 리니어 트랙(RTU) 표시 모델 (A 공통 자동화와 가공) 무료 키리스(CC0-1.0) 3D 산업 설비 모델. 치수 3.4m × 0.38m × 0.76m, 관절 1축, GLB·ZIP·IDTA v3.0.1 AASX·DS2 제어 코드 제공.
다운로드 (로그인·API 키 불필요 · 상업/AI 활용 허용)
기술 사양 및 메타데이터
| 모델 ID | a02-01-robot-rail |
|---|---|
| 산업 분류 | A 공통 자동화와 가공 |
| 외형 치수 (W × H × D) | 3.4m × 0.38m × 0.76m |
| 구동 관절 | 1축 (travel) |
| 연결 포트 | mount, work |
| 라이선스 | 3D 형상/데이터 CC0-1.0 · 소스 코드 MIT (저장·상업·AI 학습 허용, 키리스) |
| 릴리스 버전 | 2026.11.15 |
| 범위 안내 | DISPLAY_PREVIEW — 시각화·디지털 트윈·시퀀스 설계 참조용(실물 PLC 안전 검증 아님) |
같은 분류(A 공통 자동화와 가공)의 다른 3D 설비
 6축 산업용 로봇a01-01-six-axis-robot
 SCARA 로봇a01-02-scara-robot
 직교 로봇a01-03-cartesian-robot
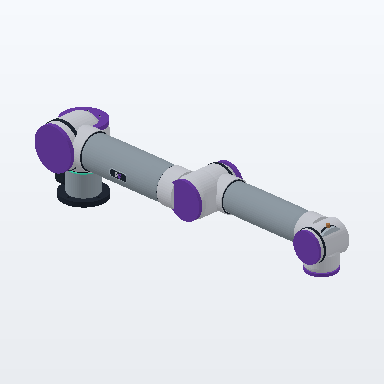 협동 로봇a01-04-collaborative-robot
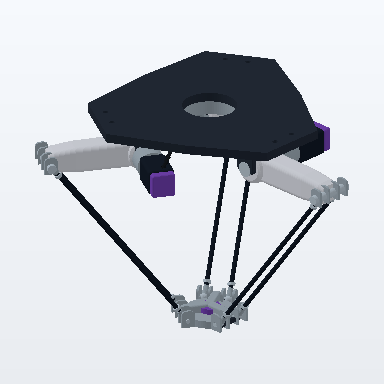 델타 로봇a01-05-delta-robot
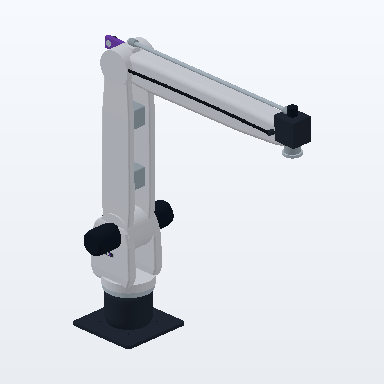 4축 팔레타이징 로봇a01-06-palletizing-robot-4axis
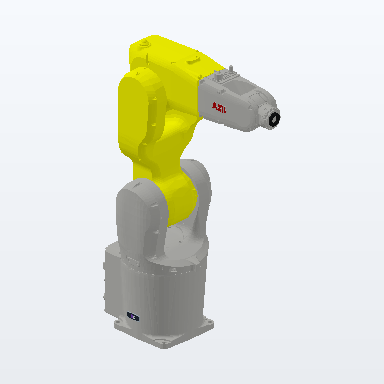 ABB IRB 1200-7/0.7 IRC5 Gen1a01-07-abb-irb1200-7-70
 FANUC LR Mate 200iD Standard J1-normala01-08-fanuc-lr-mate-200id